
Когда мы думаем о медицинских роботах или хирургических инновациях, воображение обычно рисует Кремниевую долину или лаборатории Токио. Однако настоящая колыбель медицинской инженерии, навсегда изменившая подход к спасению человеческих жизней, находится на восточном побережье США — в Филадельфии. Именно здесь академическая основательность и инженерная смелость проделали путь от громоздких механических аппаратов 1950-х годов до автономных микророботов, способных уничтожать опухоли изнутри клетки.
О становлении сверхточной медицины в одном из крупнейших мегаполисов США читайте далее на philadelphia.name.
Истоки биоинженерии: аппарат искусственного кровообращения Джона Гиббона
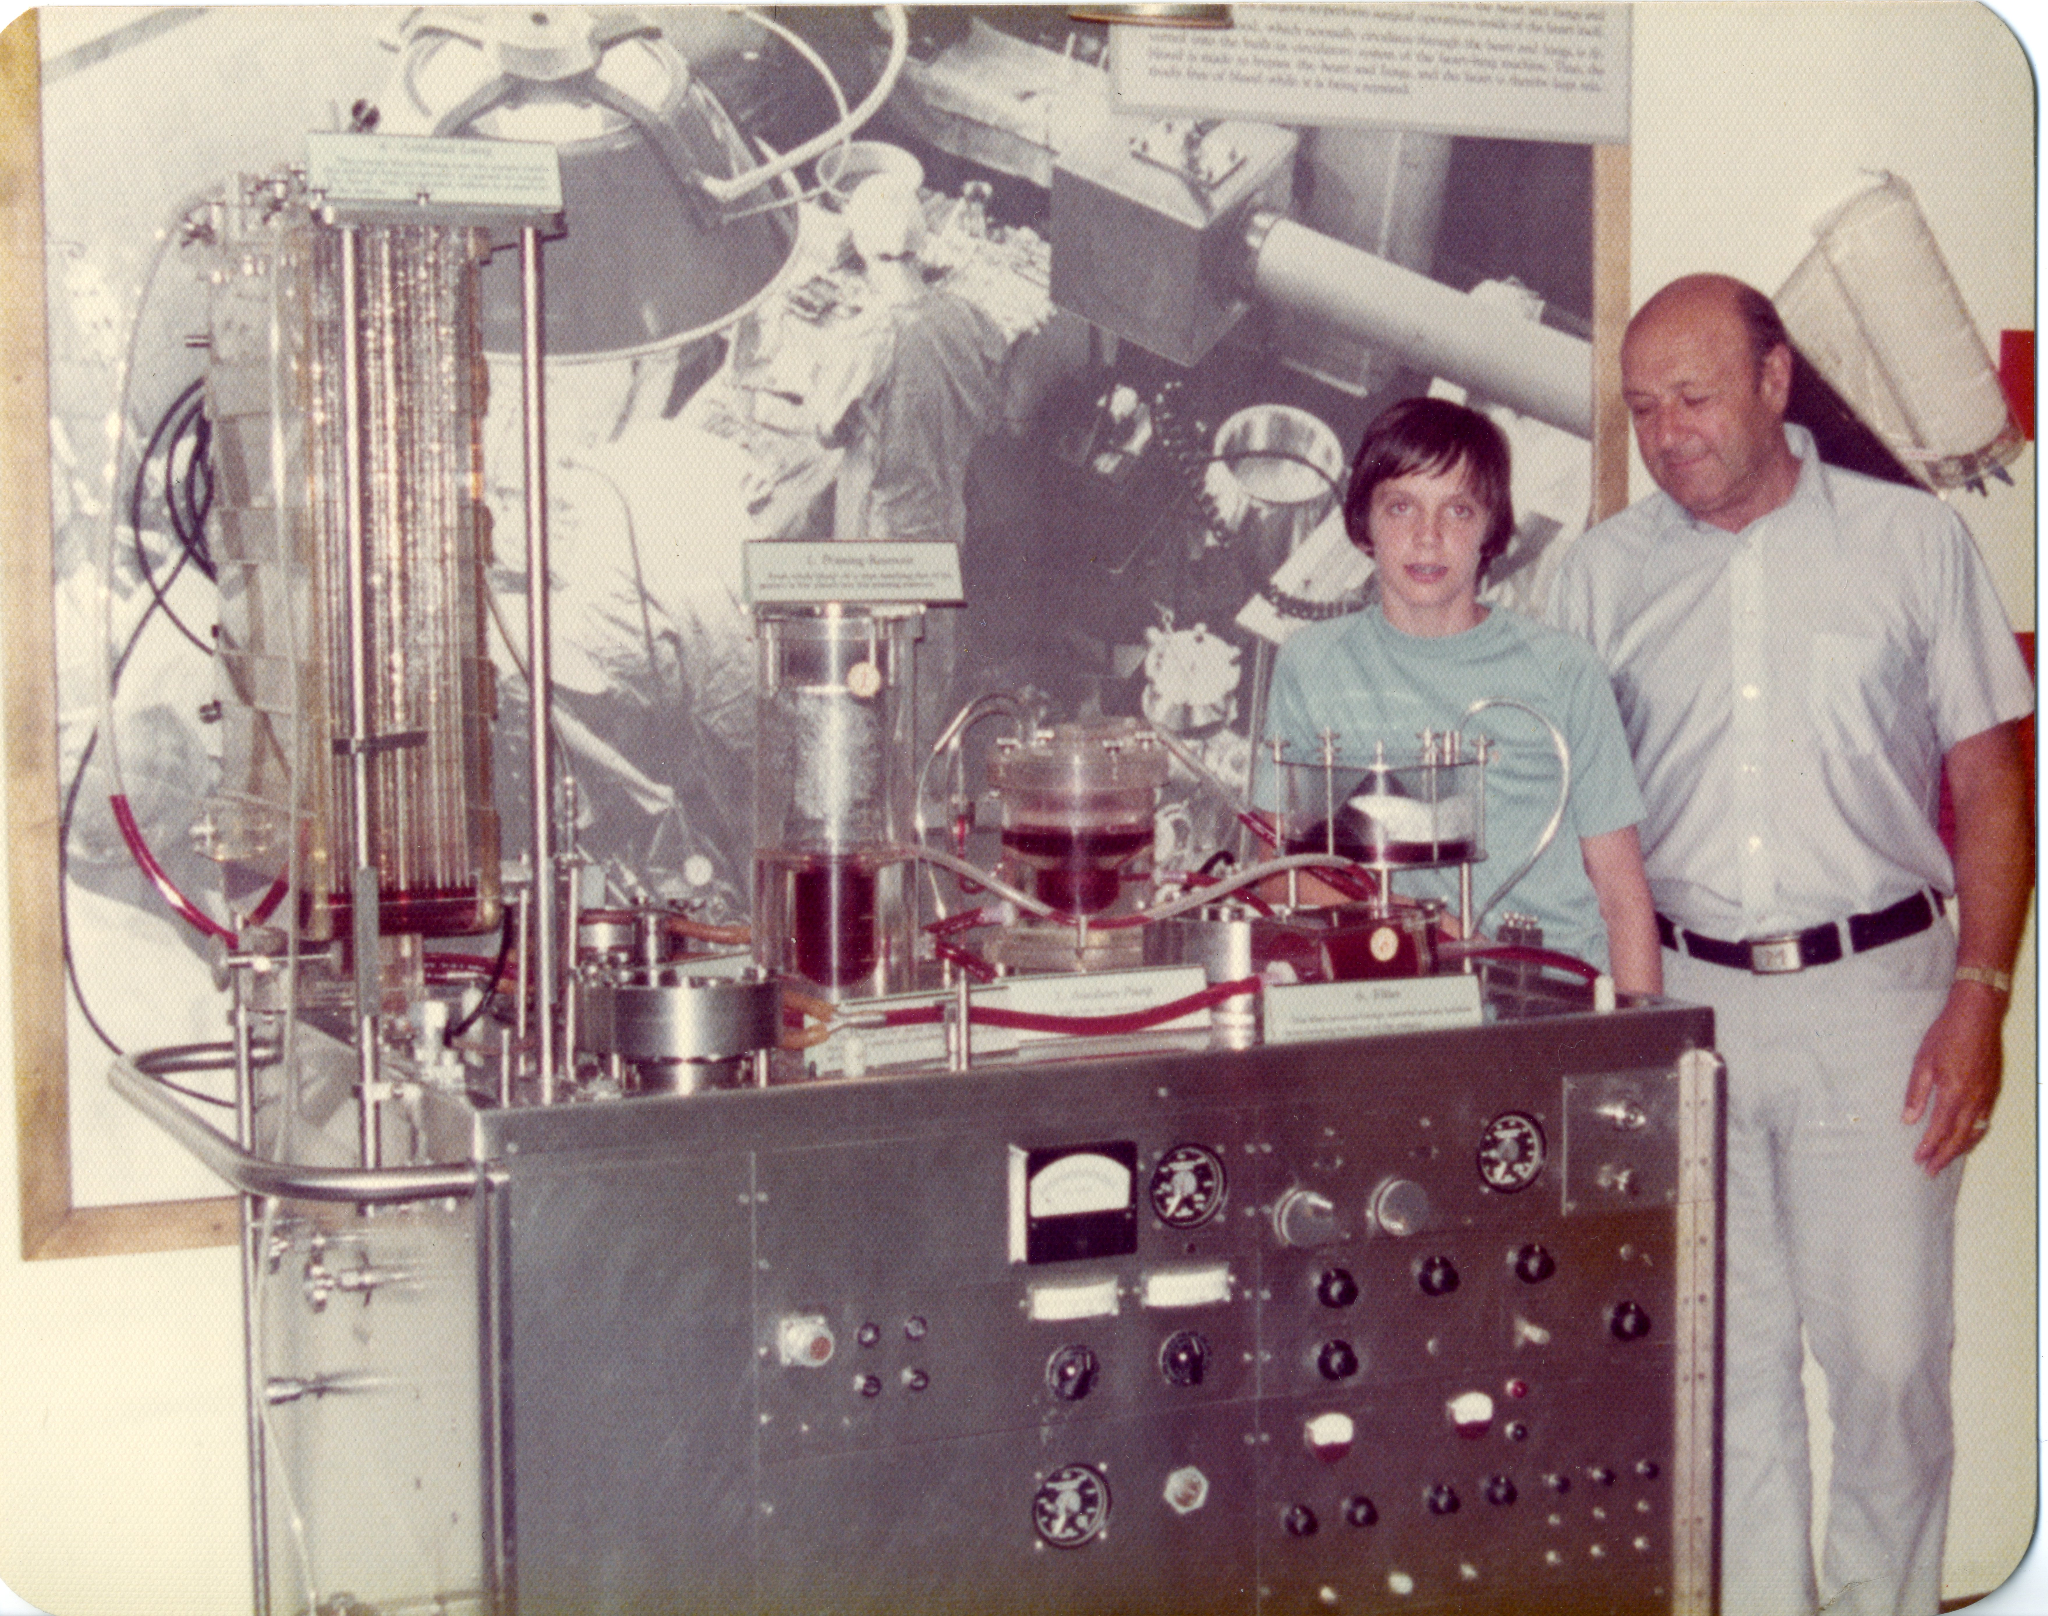
Медицинская робототехника и высокотехнологичная хирургия возникли не на пустом месте. Главной предпосылкой к их появлению стала необходимость замены жизненно важных органов сложными инженерными системами во время критических вмешательств, когда биологические ресурсы организма были на исходе. Первый фундаментальный прорыв такого рода, заложивший стандарты современной кардиохирургии, произошел 6 мая 1953 года в госпитале Медицинского колледжа Джефферсона.
Доктор Джон Хейшем Гиббон-младший провел первую в мире успешную операцию на открытом сердце 18-летней пациентки Сесилии Баволек, полностью подключив ее к созданному им аппарату искусственного кровообращения. В течение 26 критических минут собственные сердце и легкие девушки были полностью остановлены для устранения дефекта межпредсердной перегородки. Их функции выполнял массивный инженерный комплекс Model II, разработанный Гиббоном в тесном сотрудничестве с ведущими инженерами IBM.
Этот исторический успех опирался на несколько уникальных технологических и операционных решений, которые впервые позволили объединить механику и живой организм.
- Искусственная оксигенация без разрушения клеток. Главной инженерной задачей было насыщение крови кислородом вне тела пациента. Гиббон и IBM разработали вертикально-сетчатый оксигенатор: кровь тонкой пленкой стекала по шести проволочным сеткам, поглощая кислород и выделяя углекислый газ. Это происходило без образования опасных пузырьков воздуха и механического повреждения эритроцитов.
- Точное роликовое нагнетание. Чтобы поддерживать стабильную циркуляцию крови в контуре, вместо разрушительных поршневых насосов применили роликовые помпы Дебейки (DeBakey). Они обеспечивали постоянное, плавное и контролируемое артериальное давление, соответствующее естественному сердечному выбросу человека.
- Интегрированное электронное управление IBM. Инженеры IBM встроили в массивную установку передовую для того времени автоматику — датчики объема и электронные регуляторы. Они отслеживали уровень жидкости в резервуарах, синхронизировали скорость притока и оттока крови, предотвращая критическую потерю крови пациенткой во время перфузии.
Этот успех стал кульминацией почти двадцатилетней изнурительной работы Джона Гиббона. Он начал разрабатывать концепцию искусственного кровообращения еще в 1930-х годах, потрясенный смертью пациентки от массивной легочной эмболии. Создание работающей модели требовало не просто медицинских знаний, а глубокого понимания законов гидродинамики, гематологии и точного приборостроения. Это навсегда изменило хирургию, превратив ее из ремесла в междисциплинарную науку.
Достижение филадельфийских изобретателей доказало миру фундаментальную истину: искусственные механические системы способны безопасно и деликатно интегрироваться в биологические процессы человека. Само появление аппарата искусственного кровообращения (heart-lung machine) не только открыло путь к лечению ранее неизлечимых пороков сердца, но и заложило концептуальный фундамент для трансплантологии, создания искусственных органов и, в конечном счете, современной медицинской робототехники.
Научить машину видеть и чувствовать: лаборатория GRASP
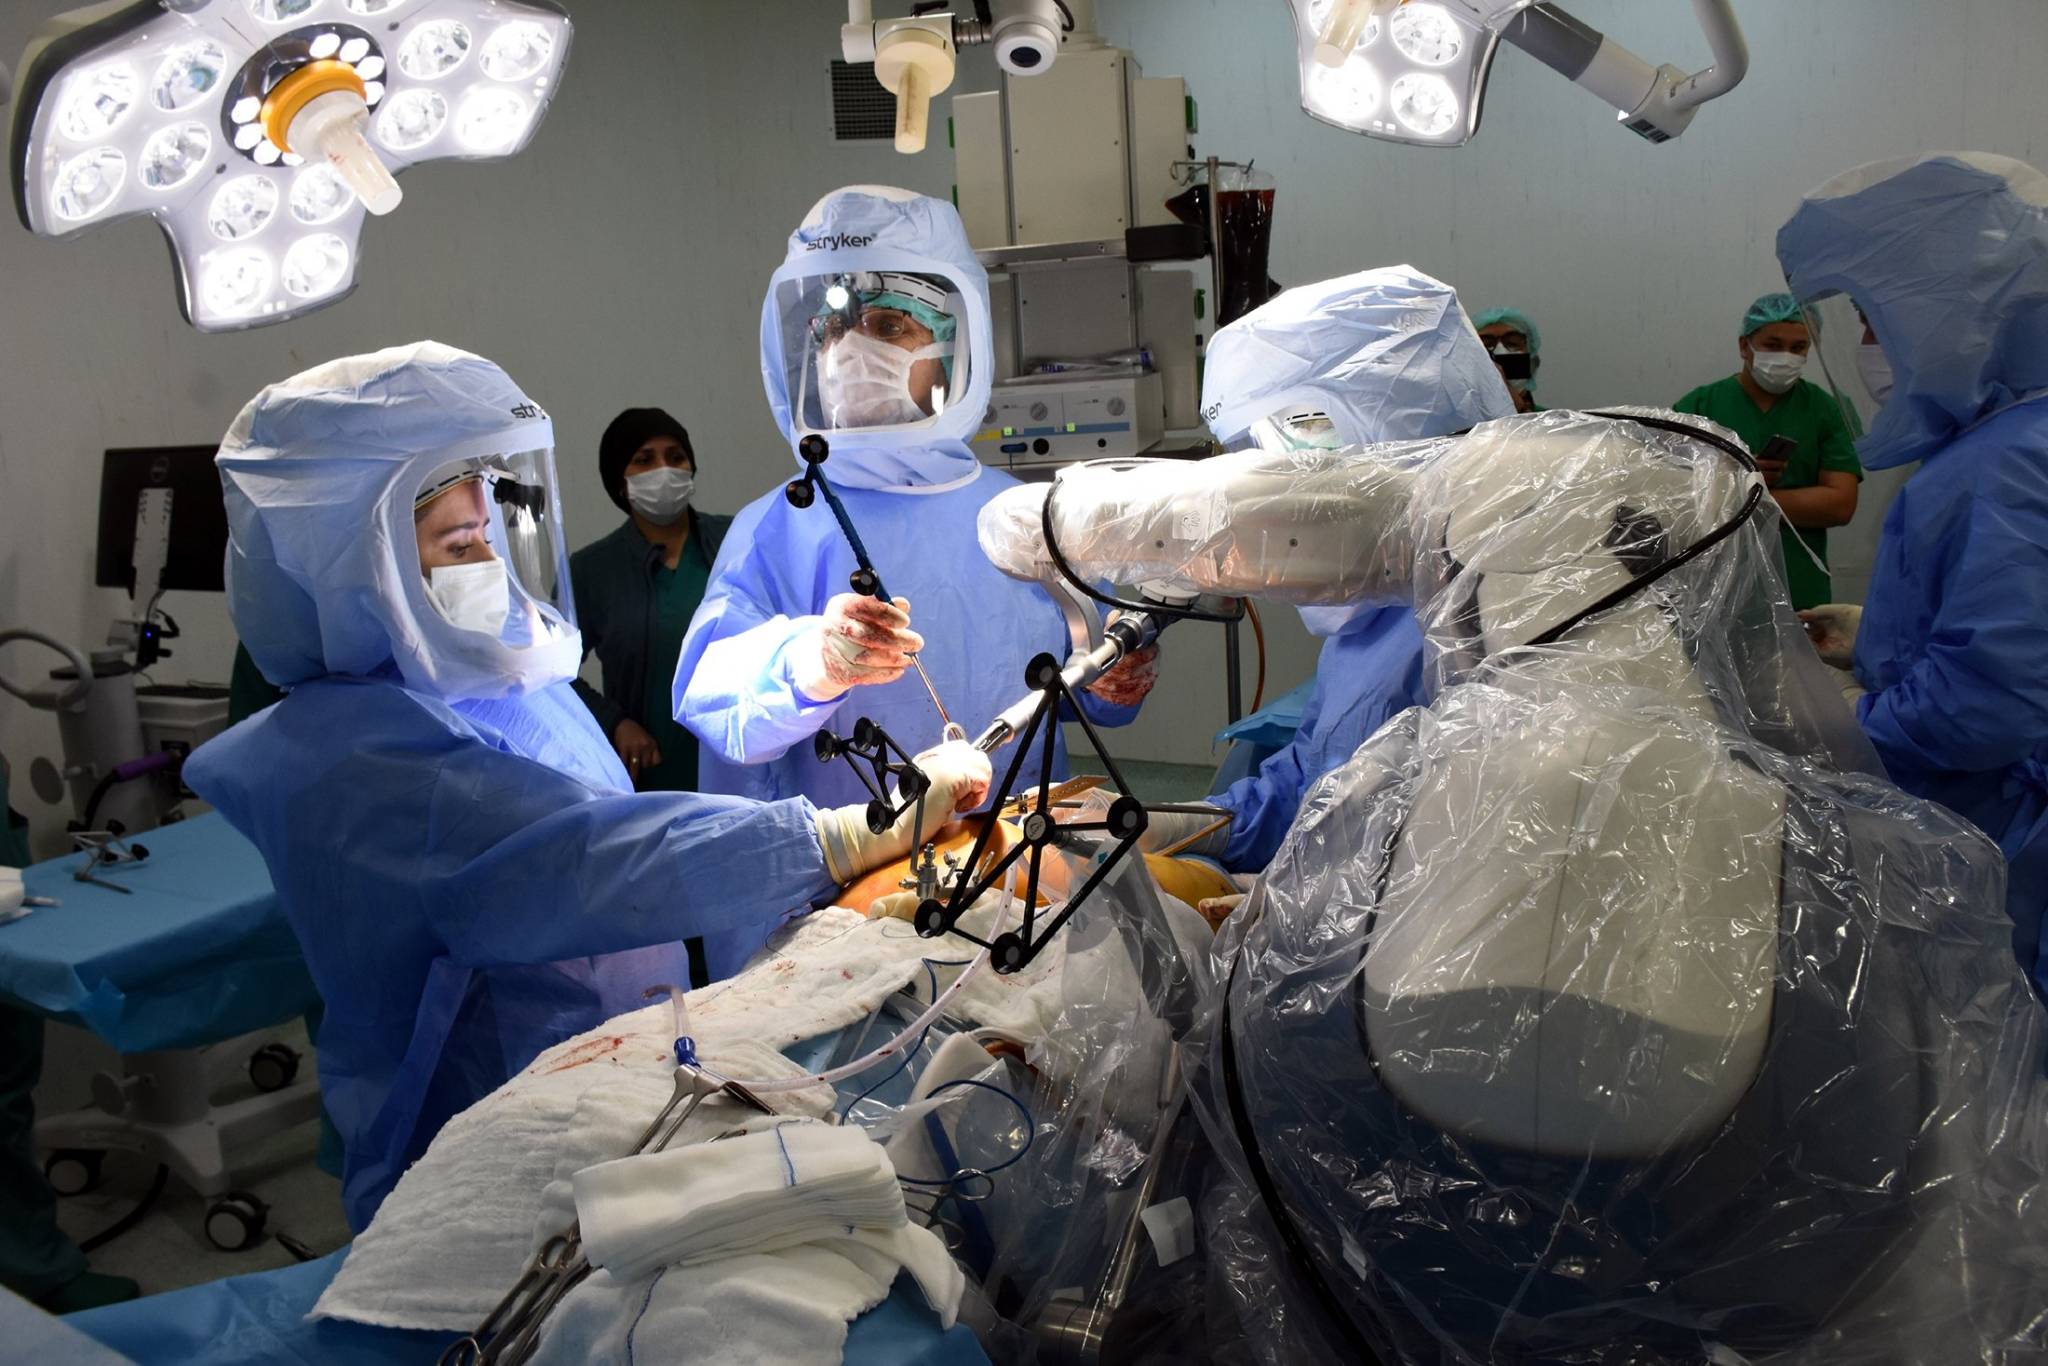
В 1970-х годах роботы во всем мире оставались лишь «слепыми» промышленными манипуляторами, намертво прикрученными к полу автозаводов. Они выполняли циклические задачи, но не имели обратной связи со средой. Чтобы робот мог войти в операционную и помочь хирургу, его требовалось научить воспринимать человеческое тело.
Эту проблему решили в 1979 году, когда легендарная исследовательница в области компьютерных наук Ружена Байчи основала в Пенсильванском университете (UPenn) лабораторию GRASP (General Robotics, Automation, Sensing and Perception). Байчи сформулировала концепцию «активного восприятия». Инженеры GRASP первыми в мире начали массово объединять компьютерное зрение, датчики давления и тактильную обратную связь.
Переход от монотонных механических циклов к интеллектуальному взаимодействию со средой стал возможен благодаря трем фундаментальным технологическим направлениям, разработанным в стенах GRASP.
- Математическое моделирование деформируемых тел. В отличие от жестких автомобильных деталей, ткани человеческого тела меняют форму от малейшего прикосновения. Исследователи лаборатории создали первые алгоритмы, способные в реальном времени просчитывать сопротивление и эластичность мягких биологических структур.
- Гибридная тактильная обратная связь. Инженеры разработали сенсорные матрицы, которые не просто фиксировали давление, а мгновенно передавали обратное усилие с манипулятора на пульт управления. Это позволило транслировать физическое сопротивление тканей прямо на пальцы оператора.
- Динамическое компьютерное зрение. Вместо статического анализа кадров концепция «активного восприятия» научила камеры робота самостоятельно менять угол обзора, фокус и освещение в зависимости от ситуации в операционном поле, имитируя естественные движения человеческих глаз.
Именно эти алгоритмы и математические модели взаимодействия с деформируемыми материалами легли в основу роботизированных хирургических систем. Они позволили передавать усилие с инструмента робота обратно на пальцы хирурга, создавая ощущение реального прикосновения к тканям пациента. Без этой деликатной обратной связи высокоточные операции были бы невозможны, ведь врач рисковал бы повредить скрытые сосуды или нервные окончания.
Лаборатория GRASP фактически совершила когнитивную революцию в робототехнике, превратив железные манипуляторы в чувствительные инструменты с цифровым аналогом человеческих чувств. Наследие Ружены Байчи доказало: робот в медицине — это не замена врача, а интеллектуальное продолжение его рук, способное работать на микроуровне с ювелирной точностью и безопасностью для пациента.
Трансоральная роботизированная хирургия: отказ от калечащих операций
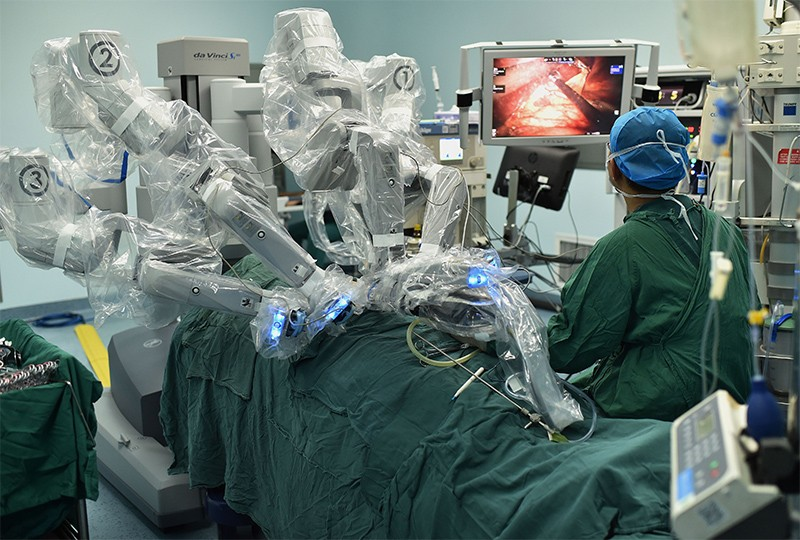
К середине 2000-х годов хирургические роботы, включая систему da Vinci, уже применялись в урологии и гинекологии, где есть относительный простор для маневра в брюшной полости. Однако операции при раке горла, корня языка или гортани оставались тяжелейшим испытанием. Чтобы добраться до опухоли, хирургам приходилось делать огромные разрезы на шее и буквально распиливать нижнюю челюсть. Это часто навсегда лишало пациента возможности нормально говорить и глотать.
Переворот в этой области совершили именно в Филадельфии. Профессора медицинского факультета UPenn Грегори Вайнштейн и Берт О’Мэлли объединились с инженерами, чтобы адаптировать манипуляторы робота под анатомию ротовой полости. Они разработали метод TORS — трансоральную роботизированную хирургию.
Инженеры разработали алгоритмы масштабирования движений и миниатюрные инструменты, которые позволили вводить многорукавную систему робота прямо через открытый рот пациента. Робот смог работать в сверхтесном пространстве верхних дыхательных путей с идеальной 3D-визуализацией и без единого внешнего разреза на лице. В 2009 году американское управление FDA официально утвердило филадельфийскую технологию TORS в качестве мирового стандарта лечения.
Квантовый скачок: автономные роботы размером с крупинку соли
Современная инженерная экосистема Филадельфии больше не ограничивается крупными хирургическими манипуляторами вроде da Vinci. Новая битва за здоровье человека разворачивается на микро- и наноуровнях, где традиционные скальпели уступают место автономным цифровым агентам.
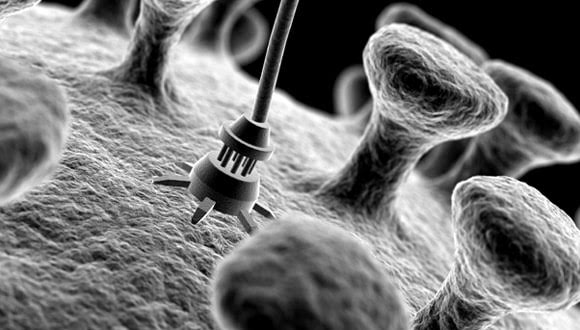
В лабораториях Penn Engineering команда под руководством профессора Марка Мискина разработала самых маленьких в мире автономных микророботов, по своим габаритам не превышающих крупинку соли. Эта микроскопическая система стала триумфом нанотехнологий, объединив в себе три полноценных компонента:
- кремниевый чип, выполняющий роль интеллектуального центра для принятия решений на основе параметров окружающей среды;
- светочувствительные солнечные элементы для беспроводного питания с помощью лазерного луча;
- платиновые микроножки-актуаторы толщиной всего в несколько десятков атомов.
Робот способен эффективно перемещаться в жидкостях и биологических ткани, создавая вокруг себя локальное электрическое поле.
Этот прорыв в молекулярной инженерии и автономном микротрекинге обеспечивается тремя параллельными направлениями развития, которые сейчас реализуются в научных центрах Филадельфии.
- Наномасштабная актуация за счет электрохимии. Платиновые ножки роботов Мискина изгибаются под воздействием минимального электрического напряжения, когда на их поверхность подается ток от фотоэлементов. Это механическое движение на атомном уровне позволяет устройству буквально «плыть» сквозь межклеточное пространство без использования громоздких магнитных приводов.
- Магнитная навигация в вязких средах. Параллельно в Университете Дрекселя под руководством профессора Гарри Фридмана ведутся разработки по беспроводному магнитному управлению микророботами в сложных вязкоупругих средах человеческого тела. Создание внешних динамических магнитных полей позволяет координировать движение целых «роев» таких микрочастиц внутри кровеносных сосудов или глубоких тканей.
- Адресная деструкция без системной токсичности. Инженеры проектируют системы, которые позволят запускать миллионы наночастиц в организм для автономного поиска раковых клеток. Обнаружив мишень по специфическим биомаркерам, микророботы могут выжигать опухоли точечными электрическими импульсами, очищать труднодоступные корневые каналы зубов от бактериальных пленок или локально блокировать рецепторы для снятия боли без разрушительного токсического воздействия на весь организм.
Такой радикальный переход к микротерапии полностью меняет правила классической фармакологии и онкологии. Вместо агрессивного введения химиопрепаратов, циркулирующих по всему телу и уничтожающих здоровые клетки наряду с больными, инженеры предлагают адресную доставку цифрового кода и физическое воздействие непосредственно на очаг патологии.
Филадельфийский код медицины
История медицинских триумфов Филадельфии демонстрирует удивительную эволюцию масштабов — от монументальных механических конструкций прошлого века до почти невидимых глазу автономных систем современности. Город, который когда-то решился остановить человеческое сердце ради его спасения и заменить биологические органы массивными инженерными узлами, сегодня переносит операционное поле на уровень клеточных структур. Этот путь отражает не просто смену технологических эпох, а глобальную трансформацию самой концепции лечения. Классические инструменты хирурга и традиционные фармакологические формулы уступают место интеллектуальным цифровым системам прецизионного воздействия.
В современной медицине Филадельфия окончательно закрепила за собой статус интеллектуального плацдарма, где стирается грань между компьютерными науками и живой материей. Наследие филадельфийских исследователей формирует новую парадигму здравоохранения, в которой технологическая гибкость, адресная доставка и алгоритмическая точность становятся главным оружием человечества в борьбе с ранее неизлечимыми патологиями.
