
Коли ми думаємо про медичних роботів чи хірургічні інновації, уява зазвичай малює Кремнієву долину або лабораторії Токіо. Проте справжня колиска медичної інженерії, яка назавжди змінила підхід до порятунку людських життів, розташована на східному узбережжі США — у Філадельфії. Саме тут академічна фундаментальність та інженерна сміливість пройшли шлях від громіздких механічних апаратів 1950-х років до автономних мікророботів, здатних знищувати пухлини зсередини клітини.
Про становлення надточної медицини у одному з найбільших мегаполісів США далі на philadelphia.name.
Початок біоінженерії: апарат штучного кровообігу Джона Гіббона
Медична робототехніка та високотехнологічна хірургія не з’явилися на порожньому місці. Їхньою головною передумовою стала потреба замінити життєво важливі людські органи складними інженерними системами під час критичних втручань, коли біологічні ресурси організму вичерпувалися. Перший фундаментальний прорив такого роду, який заклав стандарти сучасної кардіохірургії, відбувся 6 травня 1953 року в госпіталі Медичного коледжу Джефферсона.
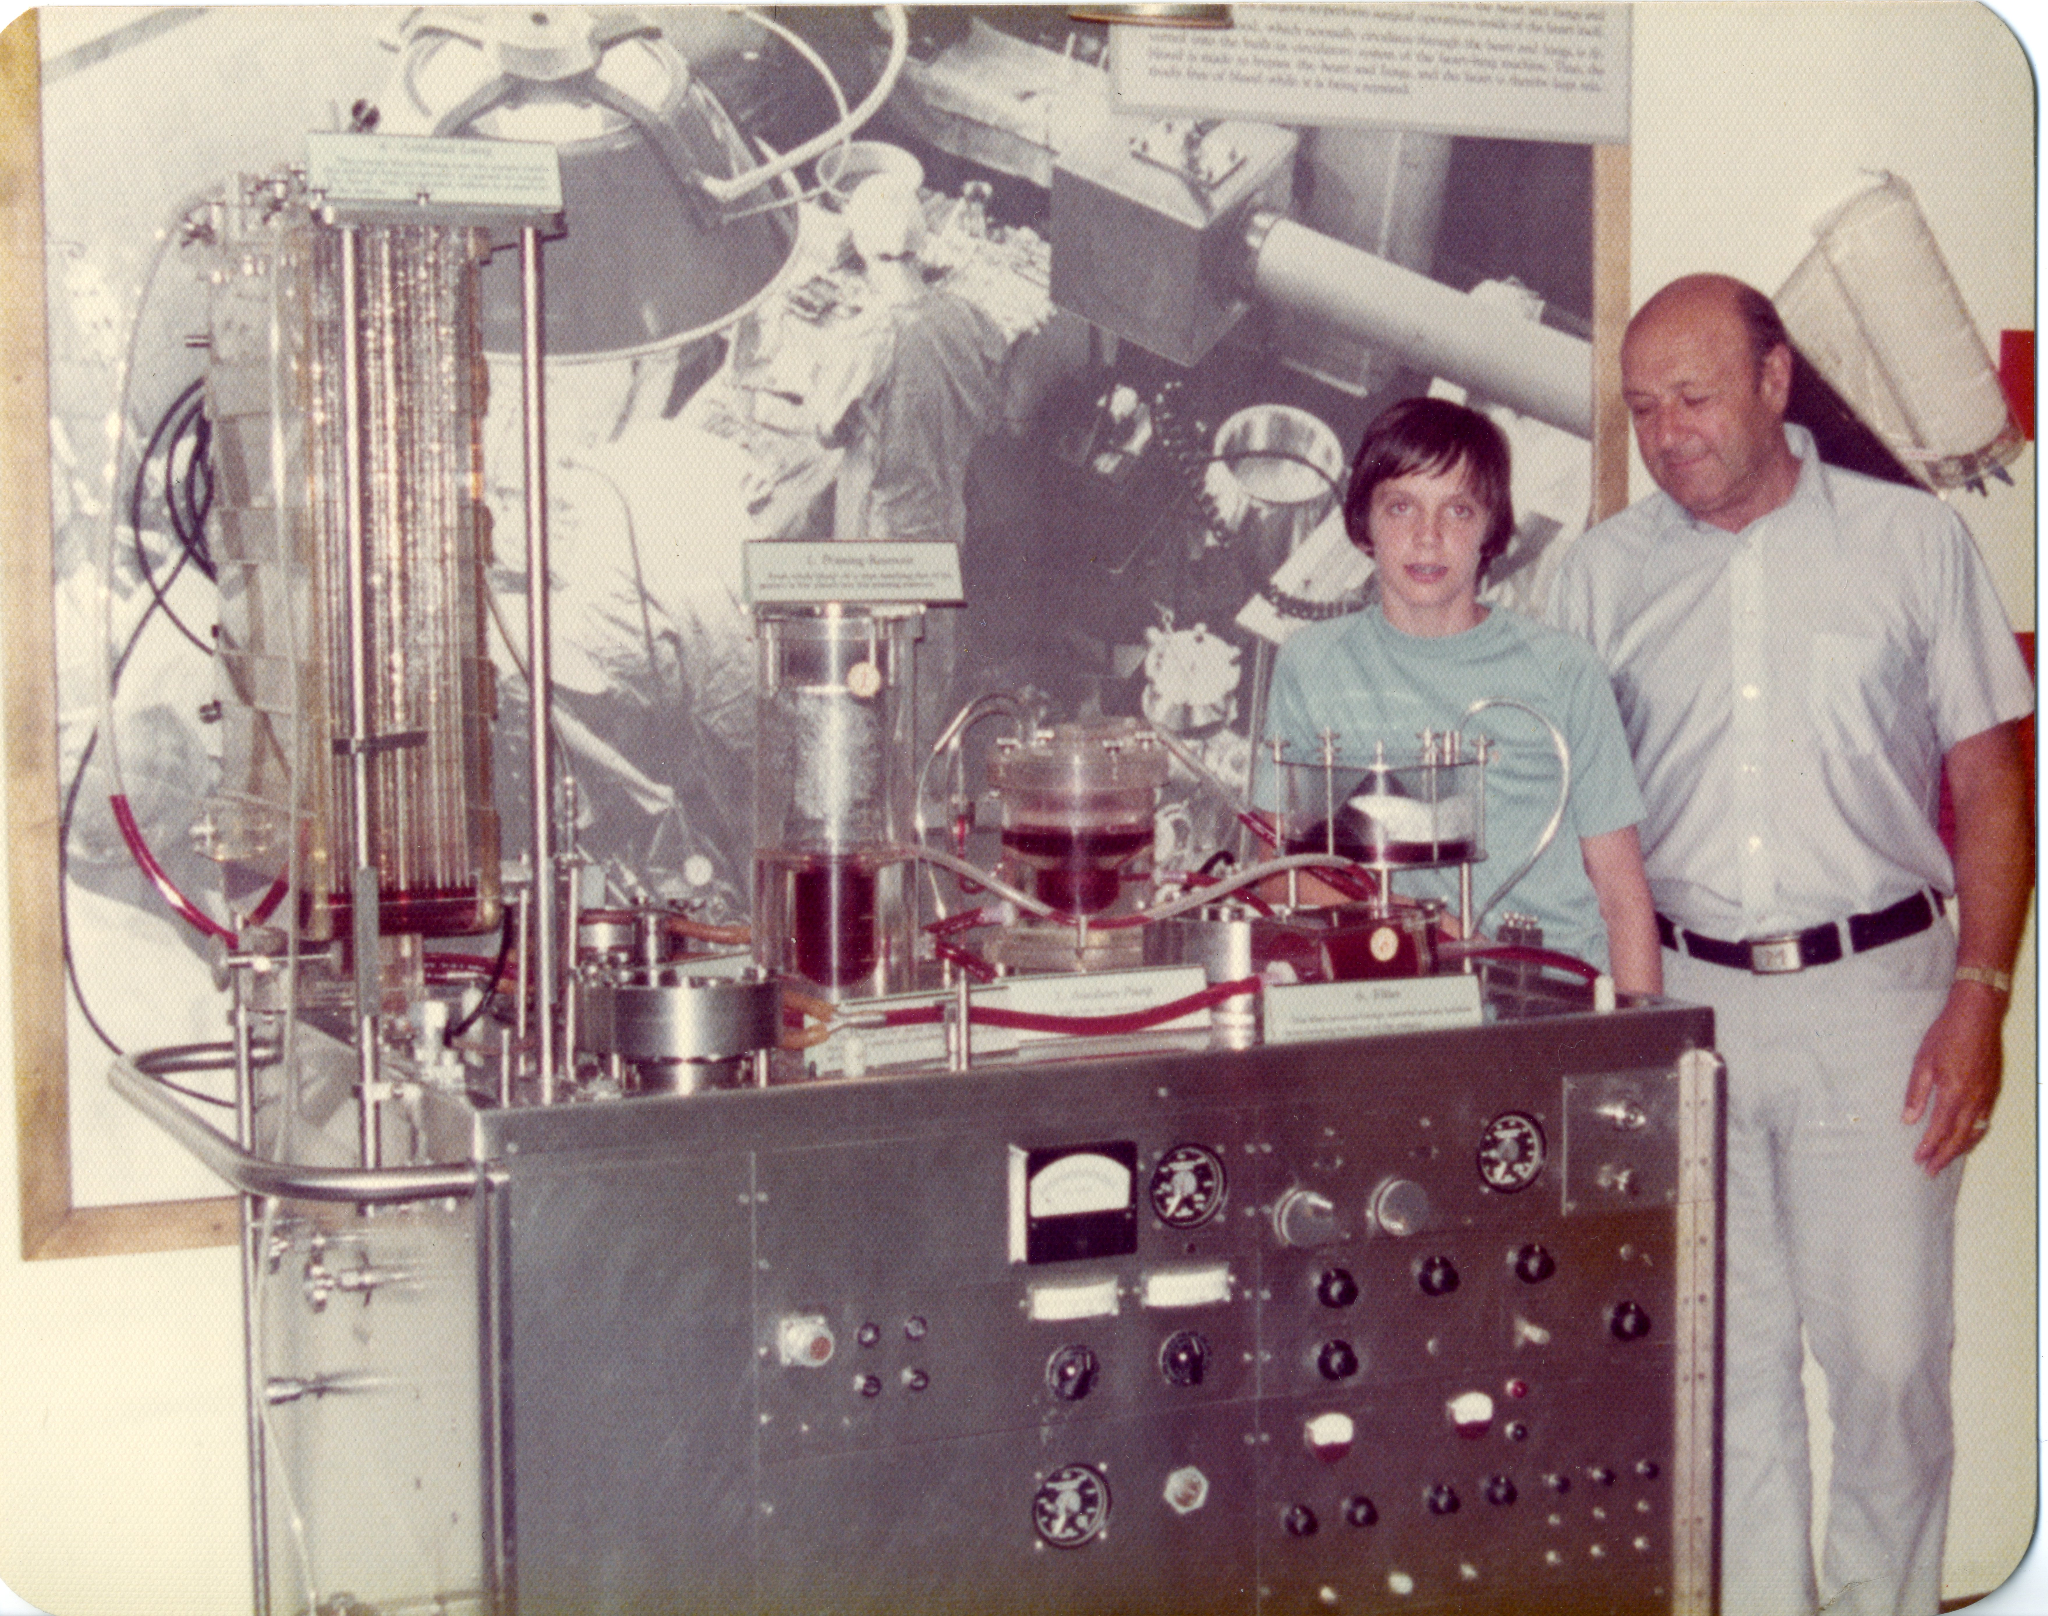
Доктор Джон Хейшем Гіббон-молодший здійснив першу у світі успішну операцію на відкритому серці 18-річної пацієнтки Сесилії Баволек, повністю приєднавши її до створеного ним апарату штучного кровообігу. Протягом 26 критичних хвилин власні серце і легені дівчини були повністю зупинені для закриття дефекту міжпередсердної перегородки, а їхні функції виконував масивний інженерний комплекс Model II, розроблений Гіббоном у тісній співпраці з провідними інженерами компанії IBM.
Цей історичний прецедент тримався на кількох унікальних технологічних та операційних рішеннях, які вперше дозволили об’єднати механіку та живий організм.
- Штучна оксигенація без руйнування клітин. Ключовим інженерним викликом було насичення крові киснем поза тілом пацієнта. Гіббон та IBM реалізували вертикально-сітчастий оксигенатор, де кров тонкою плівкою стікала по шести дротяних сітках, поглинаючи кисень і виділяючи вуглекислий газ без утворення небезпечних повітряних бульбашок та механічного пошкодження еритроцитів.
- Чітке роликове помпування. Для підтримки стабільної циркуляції крові в контурі замість руйнівних поршневих насосів було застосовано роликові помпи DeBakey. Вони забезпечували постійний, плавний та контрольований артеріальний тиск, який відповідав природному серцевому викиду людини.
- Інтегроване електронне керування IBM. Інженери IBM інтегрували в масивну установку передову на той час автоматику — датчики об’єму та електронні регулятори, які відстежували рівень рідини у резервуарах, синхронізували швидкість притоку й відтоку крові та запобігали критичному знекровленню пацієнтки під час перфузії.
Цей успішний експеримент став кульмінацією майже двадцятирічної виснажливої праці Джона Гіббона, який розпочав розробку концепції штучного кровообігу ще у 1930-х роках після того, як став свідком смерті пацієнтки від масивної легеневої емболії. Створення працездатної моделі вимагало не просто медичних знань, а глибокого проникнення в закони гідродинаміки, гематології та точного приладобудування, що трансформувало хірургію з чистого ремесла у міждисциплінарну науку.
Досягнення філадельфійських винахідників довело світові фундаментальну істину: штучні механічні системи здатні безпечно та делікатно інтегруватися в біологічні процеси людини. Сама поява апарату heart-lung machine відкрила шлях не лише для лікування раніше невиліковних вад серця, а й заклала концептуальний фундамент для подальшого розвитку трансплантології, штучних органів і, зрештою, сучасної медичної робототехніки.
Навчити машину бачити й відчувати: лабораторія GRASP
У 1970-х роках роботи у світі залишалися лише «сліпими» промисловими маніпуляторами, які намертво прикручували до підлоги автомобільних заводів. Вони виконували циклічні завдання, але не мали зворотного зв’язку із середовищем. Щоб робот міг увійти в операційну і допомогти хірургу, його потрібно було навчити сприймати людське тіло.
Цю проблему розв’язали у 1979 році, коли легендарна дослідниця комп’ютерних наук Ружена Байчі заснувала в Університеті Пенсільванії у Філадельфії лабораторію GRASP (General Robotics, Automation, Sensing and Perception). Байчі сформулювала концепцію «активного сприйняття». Інженери GRASP першими у світі почали масово поєднувати комп’ютерний зір, сенсори тиску та тактильний зворотний зв’язок.
Перехід від глухих механічних циклів до інтелектуальної взаємодії із середовищем став можливим завдяки трьом фундаментальним технологічним напрямкам, розробленим у стінах GRASP.
- Математичне моделювання деформівних тіл. На відміну від жорстких автомобільних деталей, людські тканини змінюють форму від найменшого дотику. Дослідники лабораторії створили перші алгоритми, здатні в реальному часі прораховувати опір та еластичність м’яких біологічних структур.
- Гібридний тактильний зворотний зв’язок. Інженери розробили сенсорні масиви, які не просто фіксували тиск, а миттєво передавали зворотне зусилля з маніпулятора на пульт керування. Це дозволило транслювати фізичний опір тканин безпосередньо на пальці оператора.
- Динамічний комп’ютерний зір. Замість статичного аналізу кадрів, концепція «активного сприйняття» навчила камери робота самостійно змінювати кут огляду, фокус та освітлення залежно від зміни операційного поля, імітуючи природний рух людських очей.
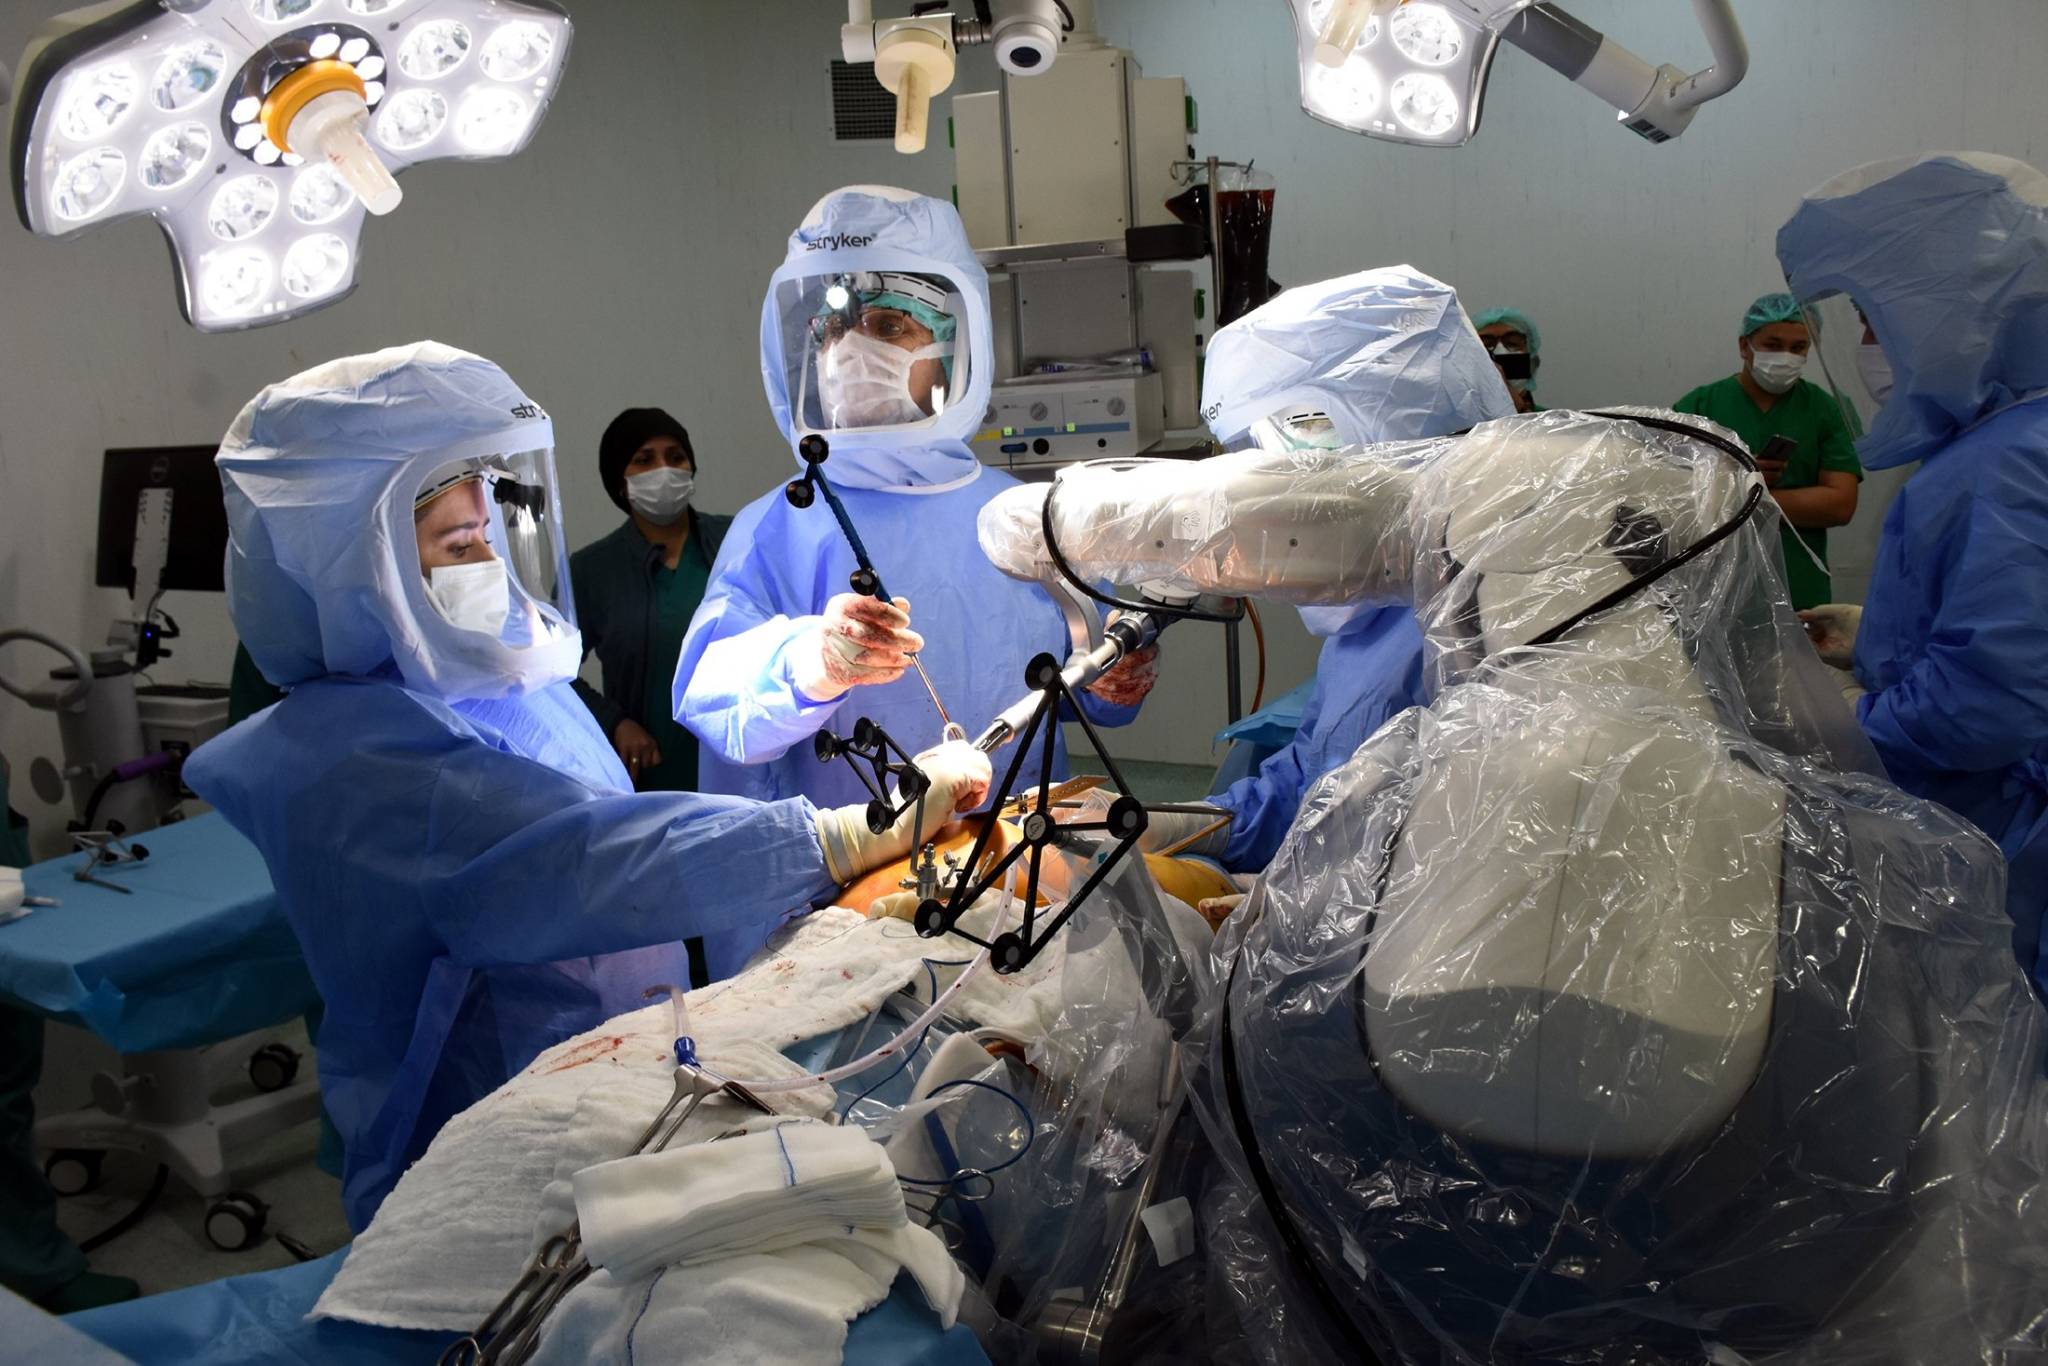
Саме ці алгоритми та математичні моделі взаємодії з деформівними матеріалами згодом лягли в основу роботизованих хірургічних систем. Вони дозволили передавати зусилля з інструмента робота назад на пальці хірурга, створюючи відчуття реального дотику до тканин пацієнта. Без цього делікатного зворотного зв’язку проведення високоточних операцій було б неможливим, адже лікар ризикував би пошкодити приховані судини чи нервові закінчення.
Лабораторія GRASP фактично здійснила когнітивну революцію в робототехніці, перетворивши залізні маніпулятори на чутливі інструменти з цифровим аналогом людських почуттів. Спадщина Ружени Байчі продемонструвала, що робот в медицині — це не заміна лікаря, а інтелектуальне продовження його рук, здатне працювати на мікрорівні з ювелірною точністю та безпекою для пацієнта.
Трансоральна роботизована хірургія: ліквідація травматичних операцій
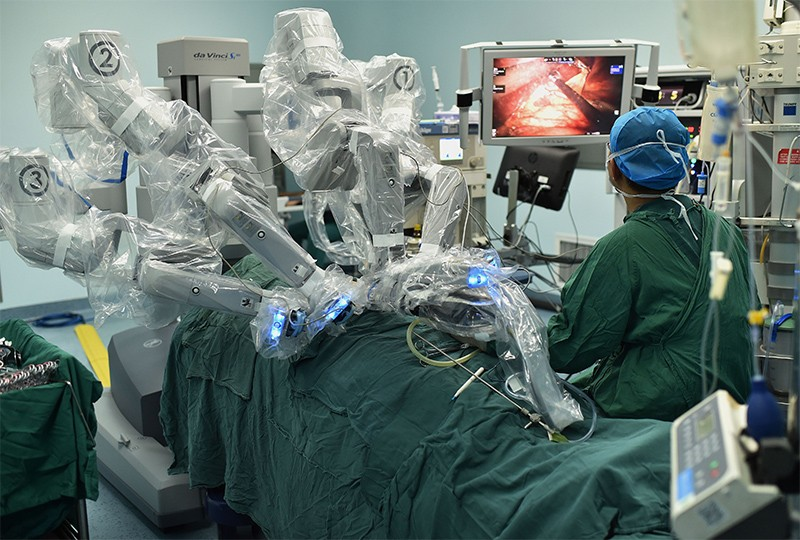
До середини 2000-х років хірургічні роботи, зокрема система da Vinci, вже оперували в урології та гінекології, де є відносний простір для маневру в черевній порожнині. Але операції при раку горла, кореня язика чи гортані залишалися страшним випробуванням для пацієнтів. Щоб дістатися до пухлини, хірургам доводилося робити величезні розрізи на шиї та розпилювати нижню щелепу, що часто назавжди позбавляло людину здатності нормально говорити й ковтати.
Переворот у цій сфері здійснили саме у Філадельфії. Професори медичного факультету UPenn Грегорі Вайнштейн та Берт О’Меллі об’єдналися з інженерами, щоб адаптувати наявні роботизовані руки під архітектуру людського рота. Вони створили метод TORS — трансоральну роботизовану хірургію.
Інженери розробили алгоритми масштабування рухів та мініатюрні інструменти, які дозволили заводити багаторукавну систему робота безпосередньо через відкритий рот пацієнта. Робот зміг працювати в ультратісному просторі верхніх дихальних шляхів з ідеальною 3D-візуалізацією та без жодного зовнішнього надрізу на обличчі. У 2009 році американське відомство FDA офіційно затвердило філадельфійську технологію TORS як світовий стандарт лікування.
Квантовий стрибок: автономні роботи розміром із крупинку солі
Сучасна інженерна екосистема Філадельфії більше не обмежується великими хірургічними маніпуляторами типу da Vinci. Нова битва за людське здоров’я розгортається на мікро- та нанорівнях, де традиційні скальпелі поступаються місцем автономним цифровим агентам.
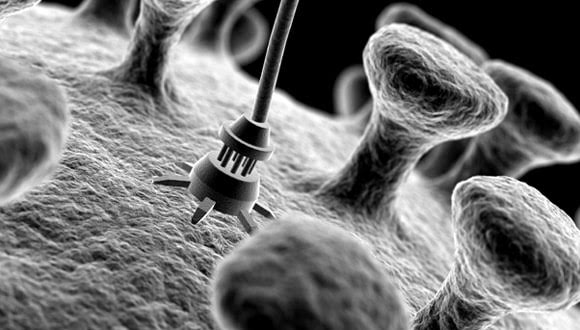
У лабораторіях Penn Engineering команда під керівництвом професора Марка Міскіна розробила найменших у світі автономних мікророботів, які за своїми габаритами не більші за крупинку солі. Ця мікроскопічна система є тріумфом нанотехнологій, оскільки об’єднує в собі три повноцінні компоненти:
- кремнієвий комп’ютерний чіп, що виконує роль інтелектуального центру для ухвалення рішень на основі параметрів середовища,
- світлочутливі сонячні елементи для бездротового живлення через лазерний промінь,
- платинові мікроніжки-актуатори, товщиною всього в кілька десятків атомів.
Робот здатний ефективно переміщуватися у рідинах та біологічних тканинах, створюючи навколо себе локальне електричне поле.
Цей прорив у молекулярній інженерії та автономному мікротрекінгу забезпечується трьома паралельними векторами розвитку, які зараз реалізують у наукових центрах Філадельфії.
- Наномасштабна актуація за рахунок електрохімії. Платинові ніжки роботів Міскіна згинаються під впливом мінімального електричного напруження, коли на їхню поверхню подається струм від фотоелементів. Цей механічний рух на атомному рівні дозволяє пристрою буквально «пливти» крізь міжклітинний простір без використання громіздких магнітних приводів.
- Магнітна навігація у в’язких середовищах. Паралельно в університеті Дрекселя під керівництвом професора Гарі Фрідмана ведуться розробки з бездротового магнітного керування мікроботами у складних в’язкопружних середовищах людського тіла. Створення зовнішніх динамічних магнітних полів дозволяє координувати рух цілих «роїв» таких мікрочастинок усередині кровоносних судин чи глибоких тканин.
- Таргетна деструкція без системної токсичності. Інженери проектують системи, які дозволять запускати мільйони наночасток в організм для автономного пошуку ракових клітин. Знайшовши мішень за специфічними біомаркерами, мікророботи здатні випалювати пухлини точковими електричними імпульсами, очищувати важкодоступні кореневі канали зубів від бактеріальних плівок або локально блокувати рецептори для зняття нервового болю без руйнівного хімічного отруєння всього організму.
Такий радикальний перехід до мікроскопічної терапії повністю переписує правила класичної фармакології та онкології. Замість агресивного введення хіміопрепаратів, які циркулюють по всьому тілу і знищують здорові клітини разом із хворими, інженери пропонують адресне доставлення цифрового коду та фізичного впливу безпосередньо у вогнище патології.
Філадельфійський код медицини
Історія медичних тріумфів Філадельфії демонструє дивовижну еволюцію масштабу — від монументальних механічних конструкцій минулого століття до майже невидимих оку автономних систем сучасності. Місто, яке колись наважилося зупинити людське серце задля його порятунку і замінити біологічні органи масивними інженерними вузлами, сьогодні переносить операційне поле на рівень клітинних структур. Цей шлях відображає не просто зміну технологічних епох, а глобальну трансформацію самої концепції лікування, де класичні інструменти хірурга і традиційні фармакологічні формули поступаються місцем інтелектуальним цифровим системам прецизійного впливу.
У сучасній медицині Філадельфія остаточно закріпила за собою статус інтелектуального плацдарму, де стирається межа між комп’ютерними науками та живою матерією. Спадщина філадельфійських дослідників формує нову парадигму охорони здоров’я, в якій технологічна гнучкість, адресна доставка та алгоритмічна точність стають головною зброєю людства у боротьбі з раніше невиліковними патологіями.
